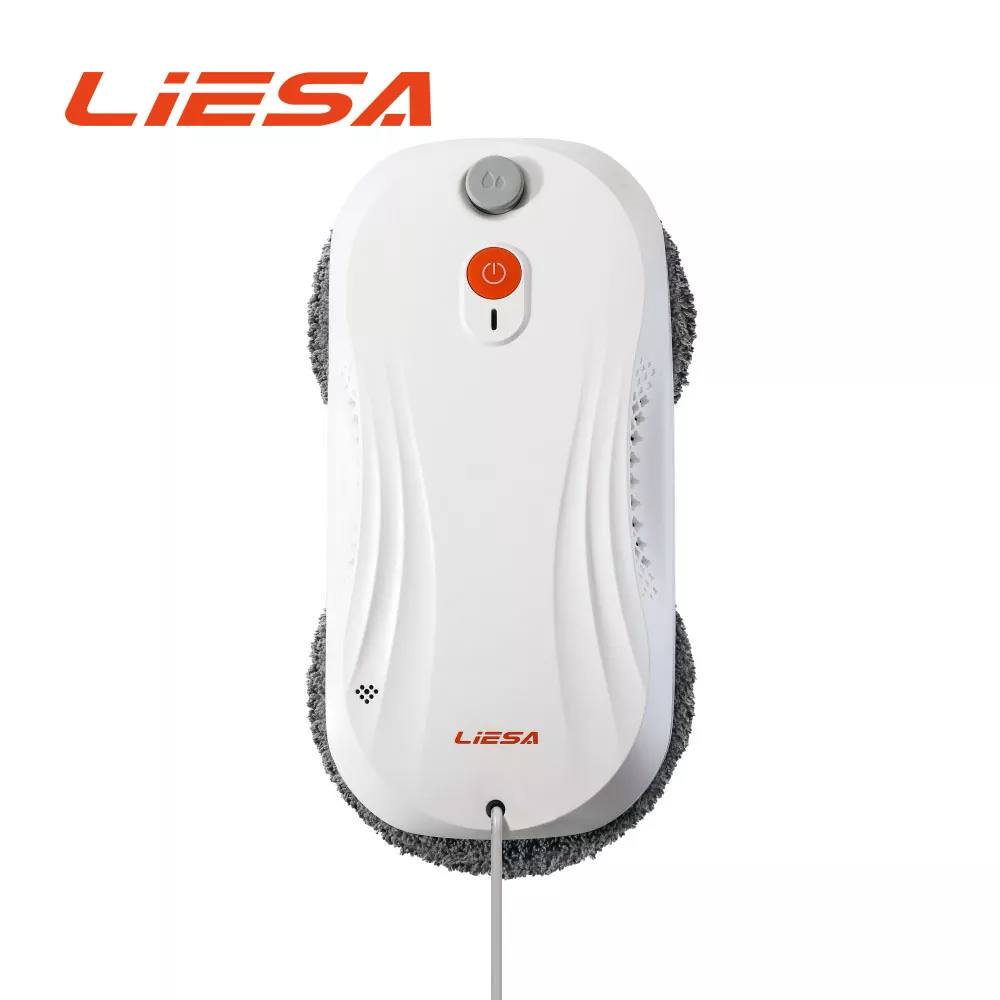
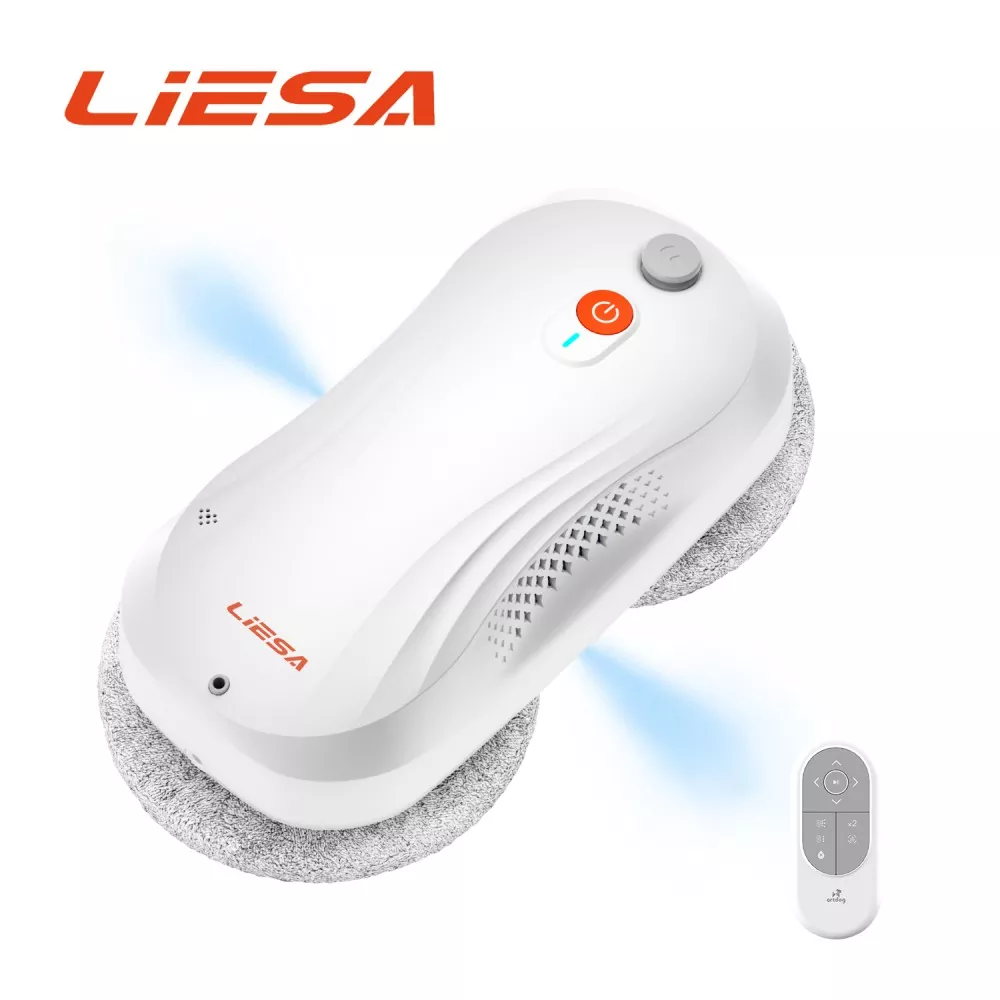
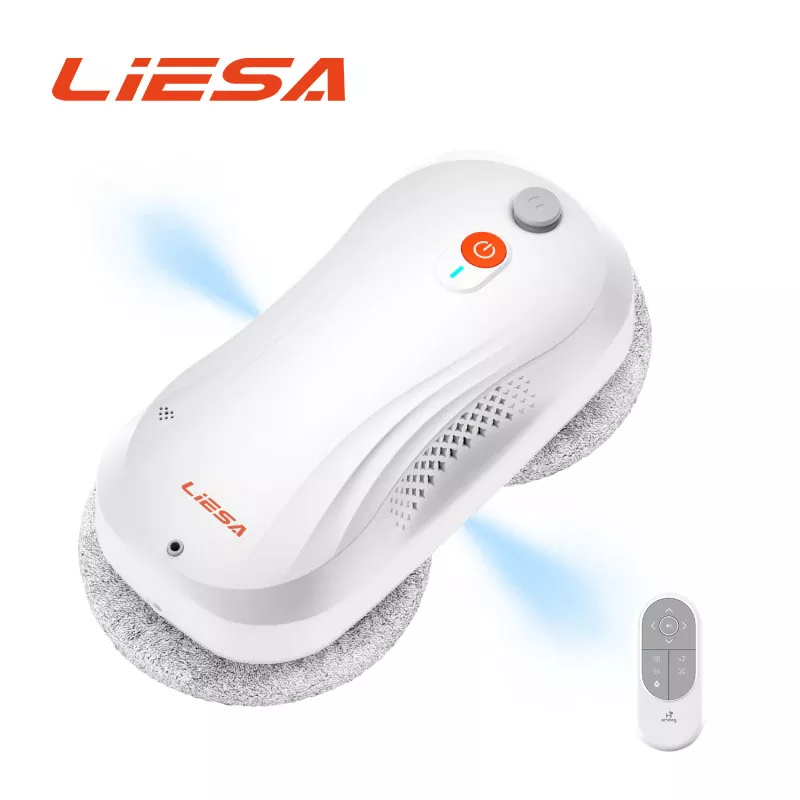
Robot de nettoyage de vitres à détection de bord
Model:309
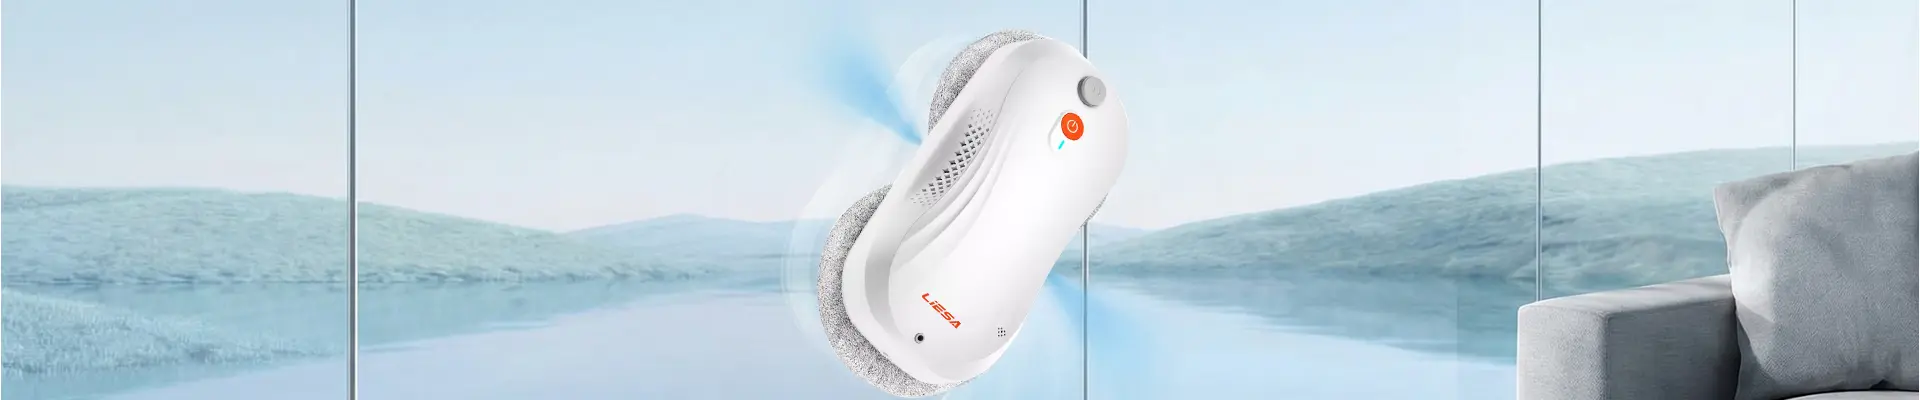
LIESA fabrique le robot de nettoyage de vitres à détection de bord à Qingdao, en Chine, avec des capteurs qui reconnaissent la limite du verre et maintiennent l'unité à l'écart du cadre ou du bord d'une vitre sans cadre. La détection est surveillée pendant le trajet, de sorte que la machine s'arrête et tourne plutôt que d'appuyer sur un sceau.
Le robot de nettoyage de vitres à détection de bords de LISA, un fournisseur chinois, utilise la détection des bords pour identifier la limite du verre et ajuster son chemin de nettoyage avant d'atteindre le bord. Cela aide le robot à rester sur la surface vitrée et à éviter de monter sur le cadre de la fenêtre ou de dépasser le bord de la vitre.
Le système de détection permet également de maintenir un nettoyage des bords plus cohérent. En contrôlant la position du robot près de la limite, cela réduit les contacts inutiles avec le cadre et aide le chemin de nettoyage à rester plus proche de la surface vitrée utilisable.
Comment fonctionne la détection de bord en pratique
Deux méthodes sont courantes. La détection sans contact anticipe l'absence de verre ou un élément de cadre, tandis que la détection par contact détecte la résistance du joint. Les machines de cette gamme combinent les deux, de sorte qu'une lecture erronée par une méthode est corrigée par l'autre plutôt que de forcer l'unité à appuyer contre le châssis.
Ce que l'utilisateur ressent, c'est le comportement à la limite : le robot de nettoyage de vitres à détection de bord ralentit, tourne et reprend son itinéraire à un décalage fixe par rapport au bord. Ce décalage est ce qui maintient le tampon hors du joint, et il est réglé en usine plutôt que par fenêtre.
Manipulation des bords comparée
|
Méthode |
Comment la limite est détectée |
Comportement à la limite |
|
Aucune détection |
L'itinéraire est fixé par l'utilisateur |
Pression sur le cadre ou chute sur verre sans cadre |
|
Détection de contact |
Résistance du joint |
S'arrête, mais peut pousser avant de s'arrêter |
|
Détection sans contact |
Détection anticipée du bord du verre |
Ralentit et tourne avant de l'atteindre |
|
Détection combinée |
Les deux méthodes ont été vérifiées |
Comportement stable sur verre avec et sans cadre |
La quatrième rangée est la disposition utilisée ici : le même réglage fonctionne sur une fenêtre avec cadre et sur un panneau sans cadre sans réglage.
Caractéristiques
|
Article |
Fourniture standard |
Note |
|
Détection |
Combiné contact et sans contact |
Recoupement pendant le parcours |
|
Comportement |
Ralentit et tourne selon un décalage défini |
Maintient le tampon hors du joint |
|
Surfaces |
Verre avec et sans cadre |
Lisse et non poreux |
|
Poignée |
Adhésion sous vide avec détection de pression |
Surveillé pendant le cycle |
|
Sécurité |
Corde de sécurité et maintien hors tension |
Adhésion de sauvegarde en cas d'interruption |
|
Itinéraire |
Automatique avec option passe-bord |
Défini par forme de volet |
|
Attestation |
3C, CE, CB, FCC, ETL, GS, PSE, KTL |
Documents avec la commande |
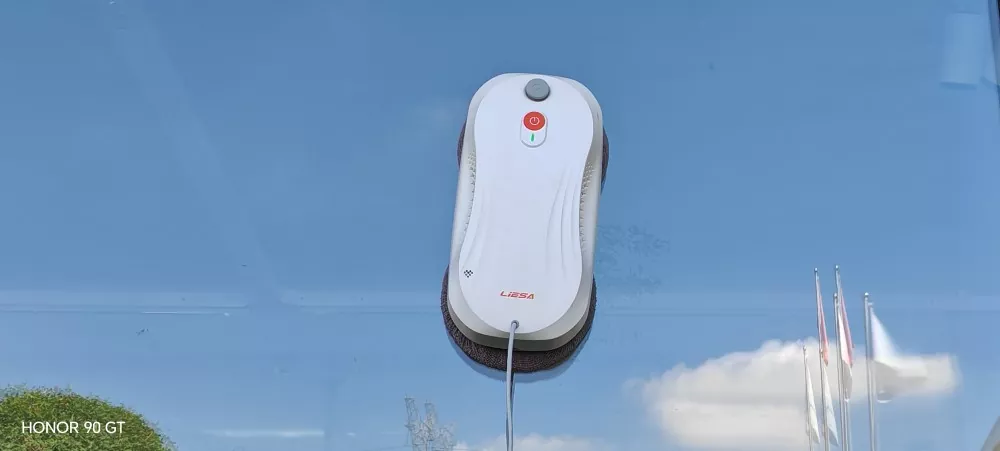
Cadres, joints et effet à long terme
La coloration des joints est un échec lent que les acheteurs remarquent après une saison. Il provient de l'eau poussée dans le joint et du caoutchouc comprimé par un tampon qui coule contre celui-ci, et les deux sont évités par le décalage que le robot laveur de vitres à détection de bord maintient au bord. C'est la raison pour laquelle le comportement des bords est spécifié sur l'échantillon plutôt que laissé à l'itinéraire.
Les profils de cadre diffèrent selon les marchés, de sorte que le décalage est vérifié par rapport à un exemple de profil lorsqu'un acheteur en fournit un. Lorsque les profils varient considérablement, la machine est réglée sur le décalage le plus large, ce qui laisse quelques millimètres de verre non nettoyés à la limite et maintient le joint intact.
OEM et notes de commande
Le robot de nettoyage de vitres à détection de bord est fourni en tant que travail OEM sur la configuration du capteur, le décalage des bords, la couleur du corps, le logo, les illustrations du carton, la langue du manuel et les ensembles d'accessoires. Le comportement du capteur est confirmé sur un échantillon de panneau avec le profil de cadre de l'acheteur lorsqu'il est disponible. La quantité minimum de commande, l'outillage et le délai de livraison sont confirmés avec le devis.
Contact : Liesa Intelligent Technology (Qingdao) Co., Ltd., Qingdao, Chine | www.liesagadget.com. L'adresse de l'usine et les coordonnées complètes sont fournies avec le devis.
FAQ
Q : Comment le robot de nettoyage de vitres à détection de bords sait-il où se termine la vitre ?
R : Les détections avec et sans contact sont utilisées ensemble, de sorte qu'une caractéristique du cadre ou l'absence de verre est confirmée avant que le lecteur ne change de direction.
Q : Est-ce qu'il montera sur le cadre de la fenêtre ?
R : Le tracé conserve un décalage défini par rapport à la limite, ce qui maintient le tampon hors du cadre et hors du joint. Le décalage est réglé en usine.
Q : Est-ce que ça fonctionne sur du verre sans cadre ?
R : Oui. La détection sans contact détecte le bord de la vitre et la corde de sécurité reste ancrée en guise de secours.
Q : Pourquoi le décalage des bords est-il important ?
R : L’eau poussée dans le joint et le caoutchouc comprimé par le tampon tachent un joint au fil d’une saison. Le décalage empêche les deux.
Q : Le décalage peut-il être ajusté pour une image spécifique ?
R : Oui. Lorsqu'un acheteur fournit un profil de cadre, le comportement et le décalage du capteur sont confirmés par rapport à celui-ci sur un échantillon.
Q : Que faut-il pour citer ?
R : Le profil du cadre, le marché, la configuration du capteur, la couleur, la quantité, le format d'emballage et la marque.
Catégorie associée
envoyer une demande
Informations de contact
-
Adresse
No.1, Keyuan Wei 1st Road, district de Laoshan, ville de Qingdao, province du Shandong, Chine
-
Tél
-
E-mail
Bienvenue sur notre site Web! Pour toute demande concernant nos produits ou notre liste de prix, veuillez nous laisser votre e-mail et nous vous contacterons dans les 24 heures.
Produits connexes
Recommandations d'actualités